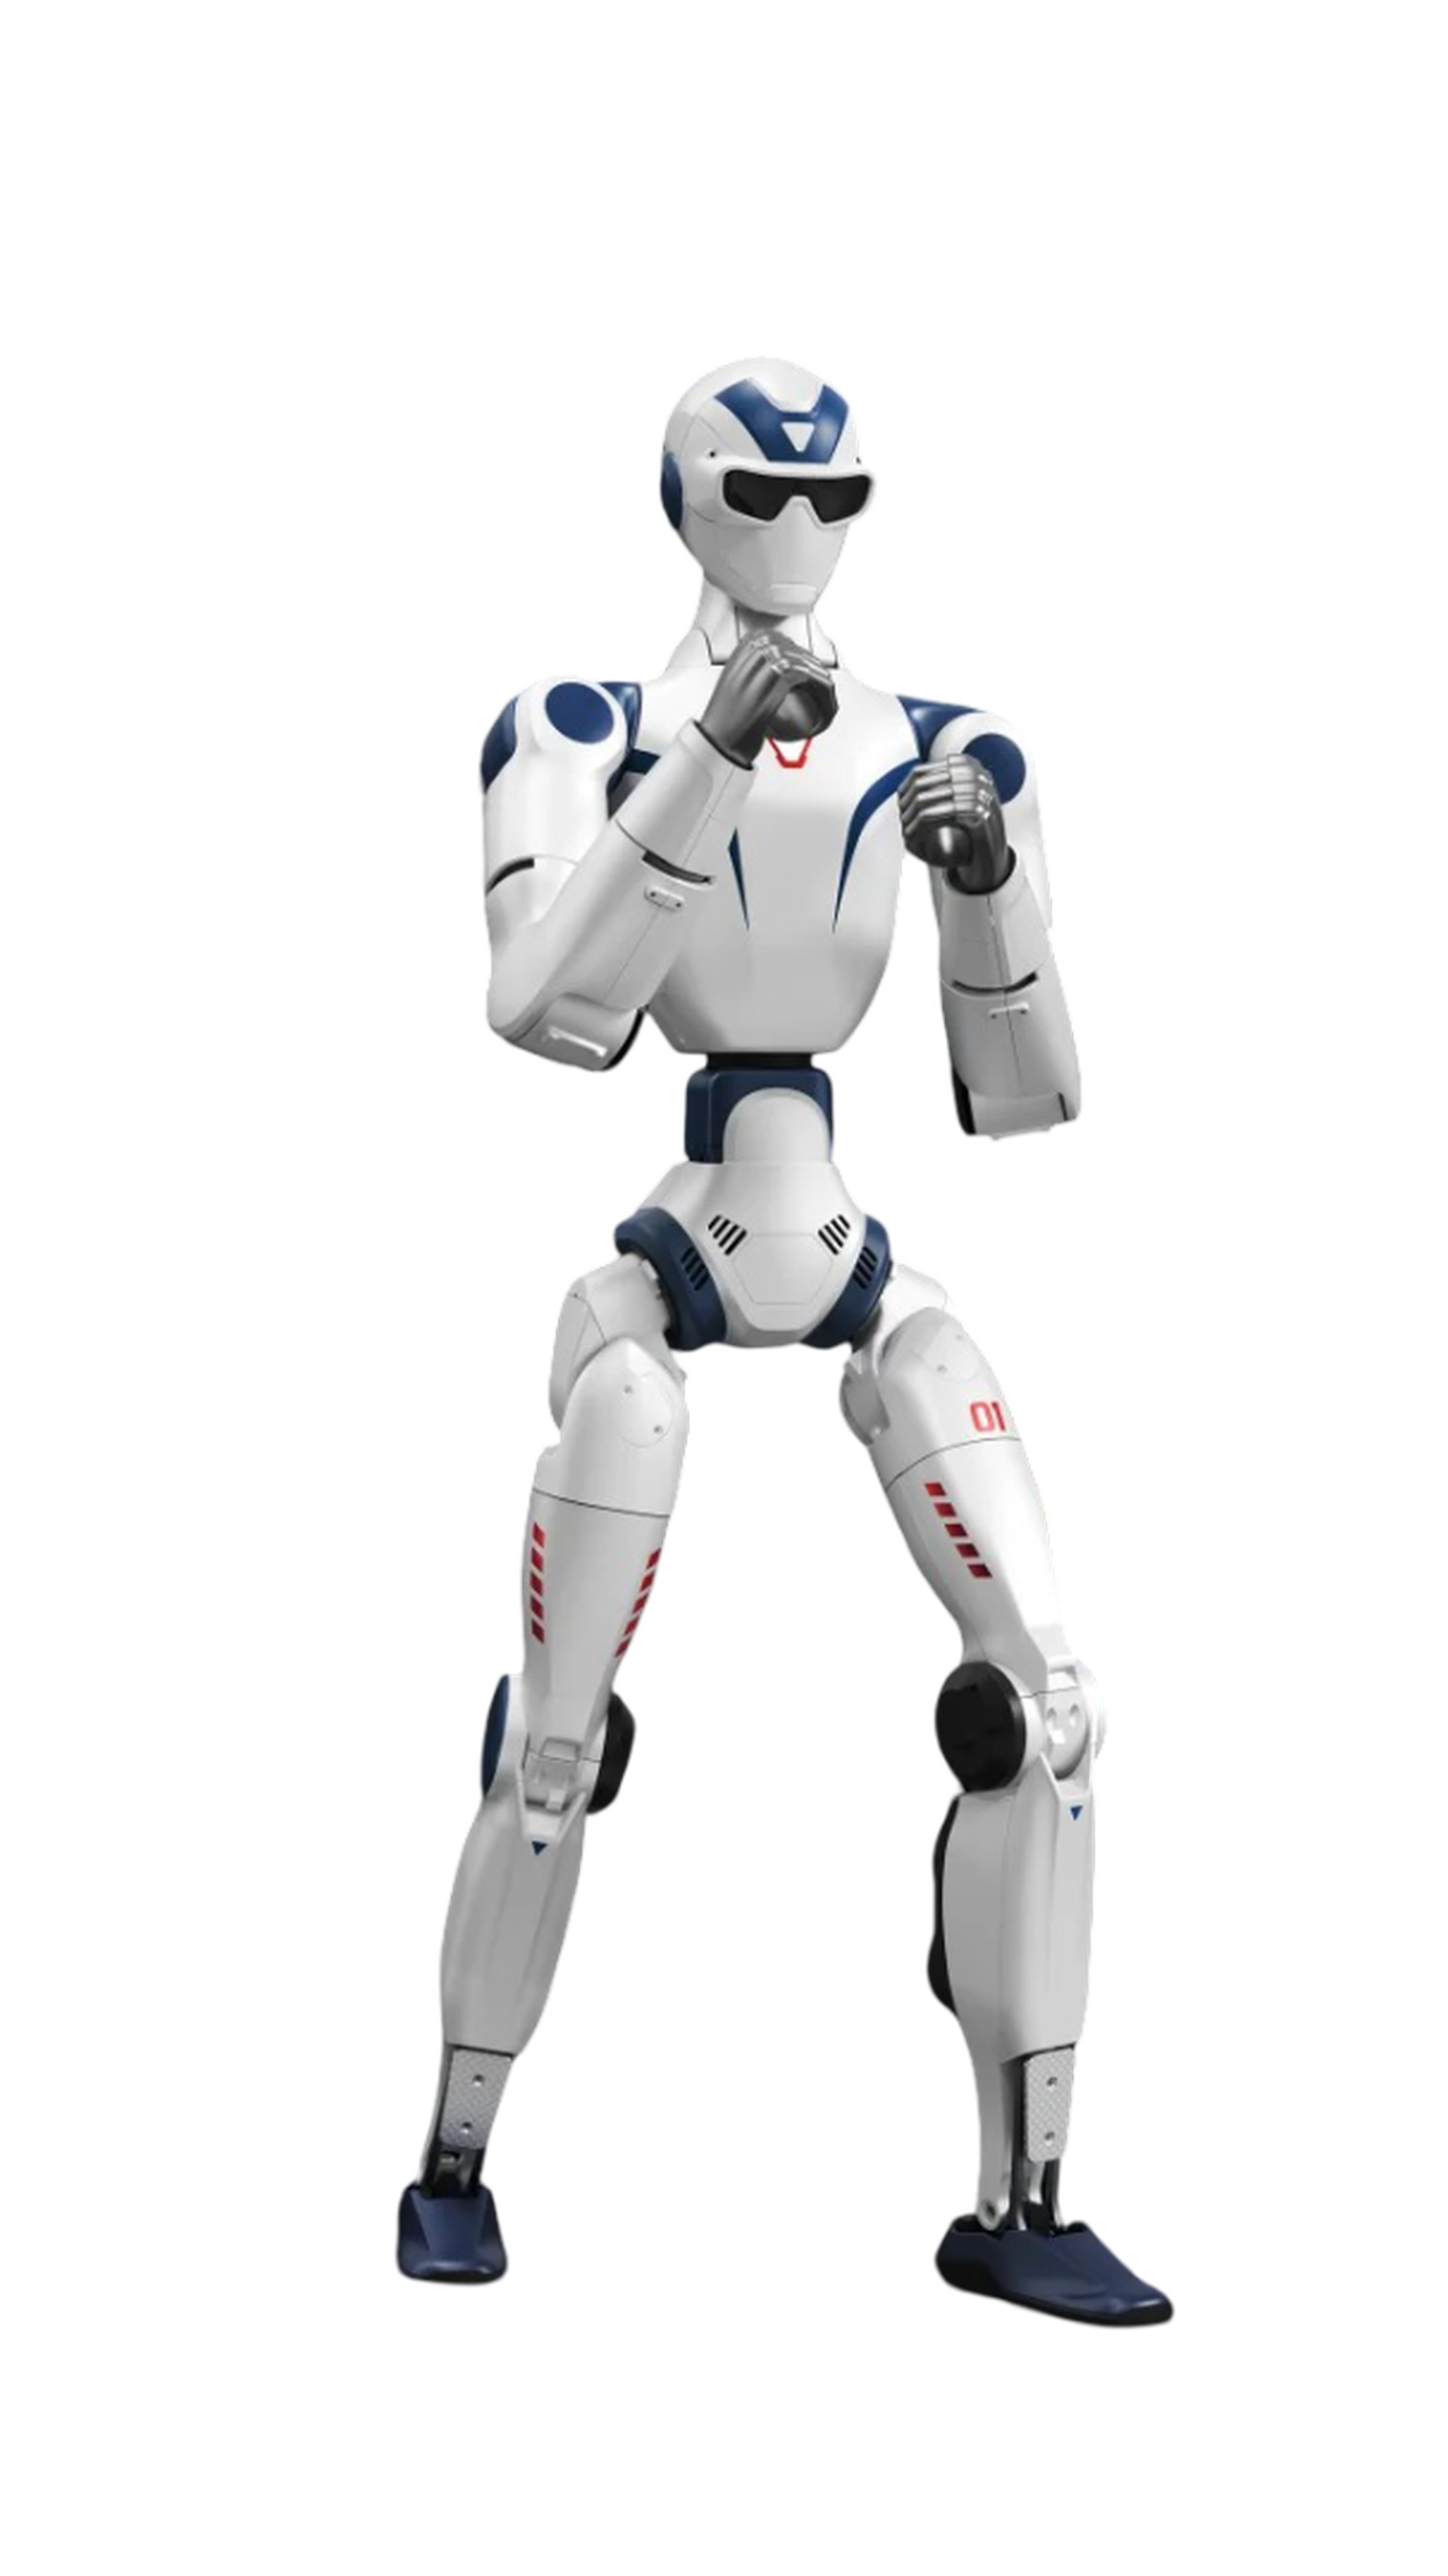
Unitree R1 EDU | U1-U6 | Humanoider Roboter | Smart Version
Varianten: EDU-U2
Unitree R1 EDU U1 bis EDU U6 - Smart Version
Die Unitree R1 EDU U1 bis EDU U6 sind programmierbare humanoide Roboter für Forschung, Lehre und KI-gestützte Robotikanwendungen. Alle Varianten basieren auf der R1-EDU-Plattform mit 26 Freiheitsgraden, binokularer Depth-Kamera, SDK2- und ROS-2-Unterstützung sowie einem integrierten 40-100-TOPS-Entwicklungsrechner. Über Gigabit-Ethernet, WLAN 6 und Bluetooth 5.2 lassen sich die Systeme flexibel in Entwicklungs- und Forschungsumgebungen integrieren. Je nach Ausführung ergänzen Drei- oder Fünffingerhände für Greif-, Teleoperations-, Imitation-Learning- und visuotaktile Forschungsanwendungen die Plattform.
Highlights
Unitree R1 EDU-U2 - 100 TOPS für anspruchsvolle KI-Anwendungen
Der Unitree R1 EDU U2 ist für Forschungs- und Entwicklungsprojekte konzipiert, die eine hohe lokale Rechenleistung direkt auf dem humanoiden Roboter benötigen. Im Gegensatz zur U1-Variante verfügt U2 über einen integrierten Entwicklungsrechner mit 100 TOPS KI-Rechenleistung und bietet damit zusätzliche Reserven für Bildverarbeitung, Objekterkennung, autonome Entscheidungsalgorithmen und Embodied-AI-Anwendungen. Dadurch können rechenintensive Modelle direkt auf dem System ausgeführt werden, ohne vollständig auf externe Hardware angewiesen zu sein. Die Plattform eignet sich insbesondere für Forschungseinrichtungen, Universitäten und Entwicklerteams, die moderne KI-Workflows unter realen Bedingungen auf einer mobilen humanoiden Plattform erproben möchten.
Offene Entwicklungsplattform mit ROS 2 und SDK2
Als offizielle EDU-Version ermöglicht der Unitree R1 EDU U2 den Zugriff auf Systemfunktionen, Sensorik und Gelenksteuerung über Unitree SDK2. Zusätzlich stehen offizielle Integrationsmöglichkeiten für ROS 2 sowie Entwicklungsumgebungen für Python und C++ zur Verfügung. Damit eignet sich die Plattform für individuelle Forschungsprojekte in den Bereichen Bewegungssteuerung, Mensch-Roboter-Interaktion, autonome Navigation und Simulation. Die offene Softwarearchitektur unterstützt den Aufbau eigener Anwendungen und erlaubt die Anbindung an bestehende Robotik-Workflows. Dadurch können Entwickler sowohl neue Algorithmen validieren als auch komplexe Sim-to-Real-Szenarien auf einer realen humanoiden Plattform umsetzen.
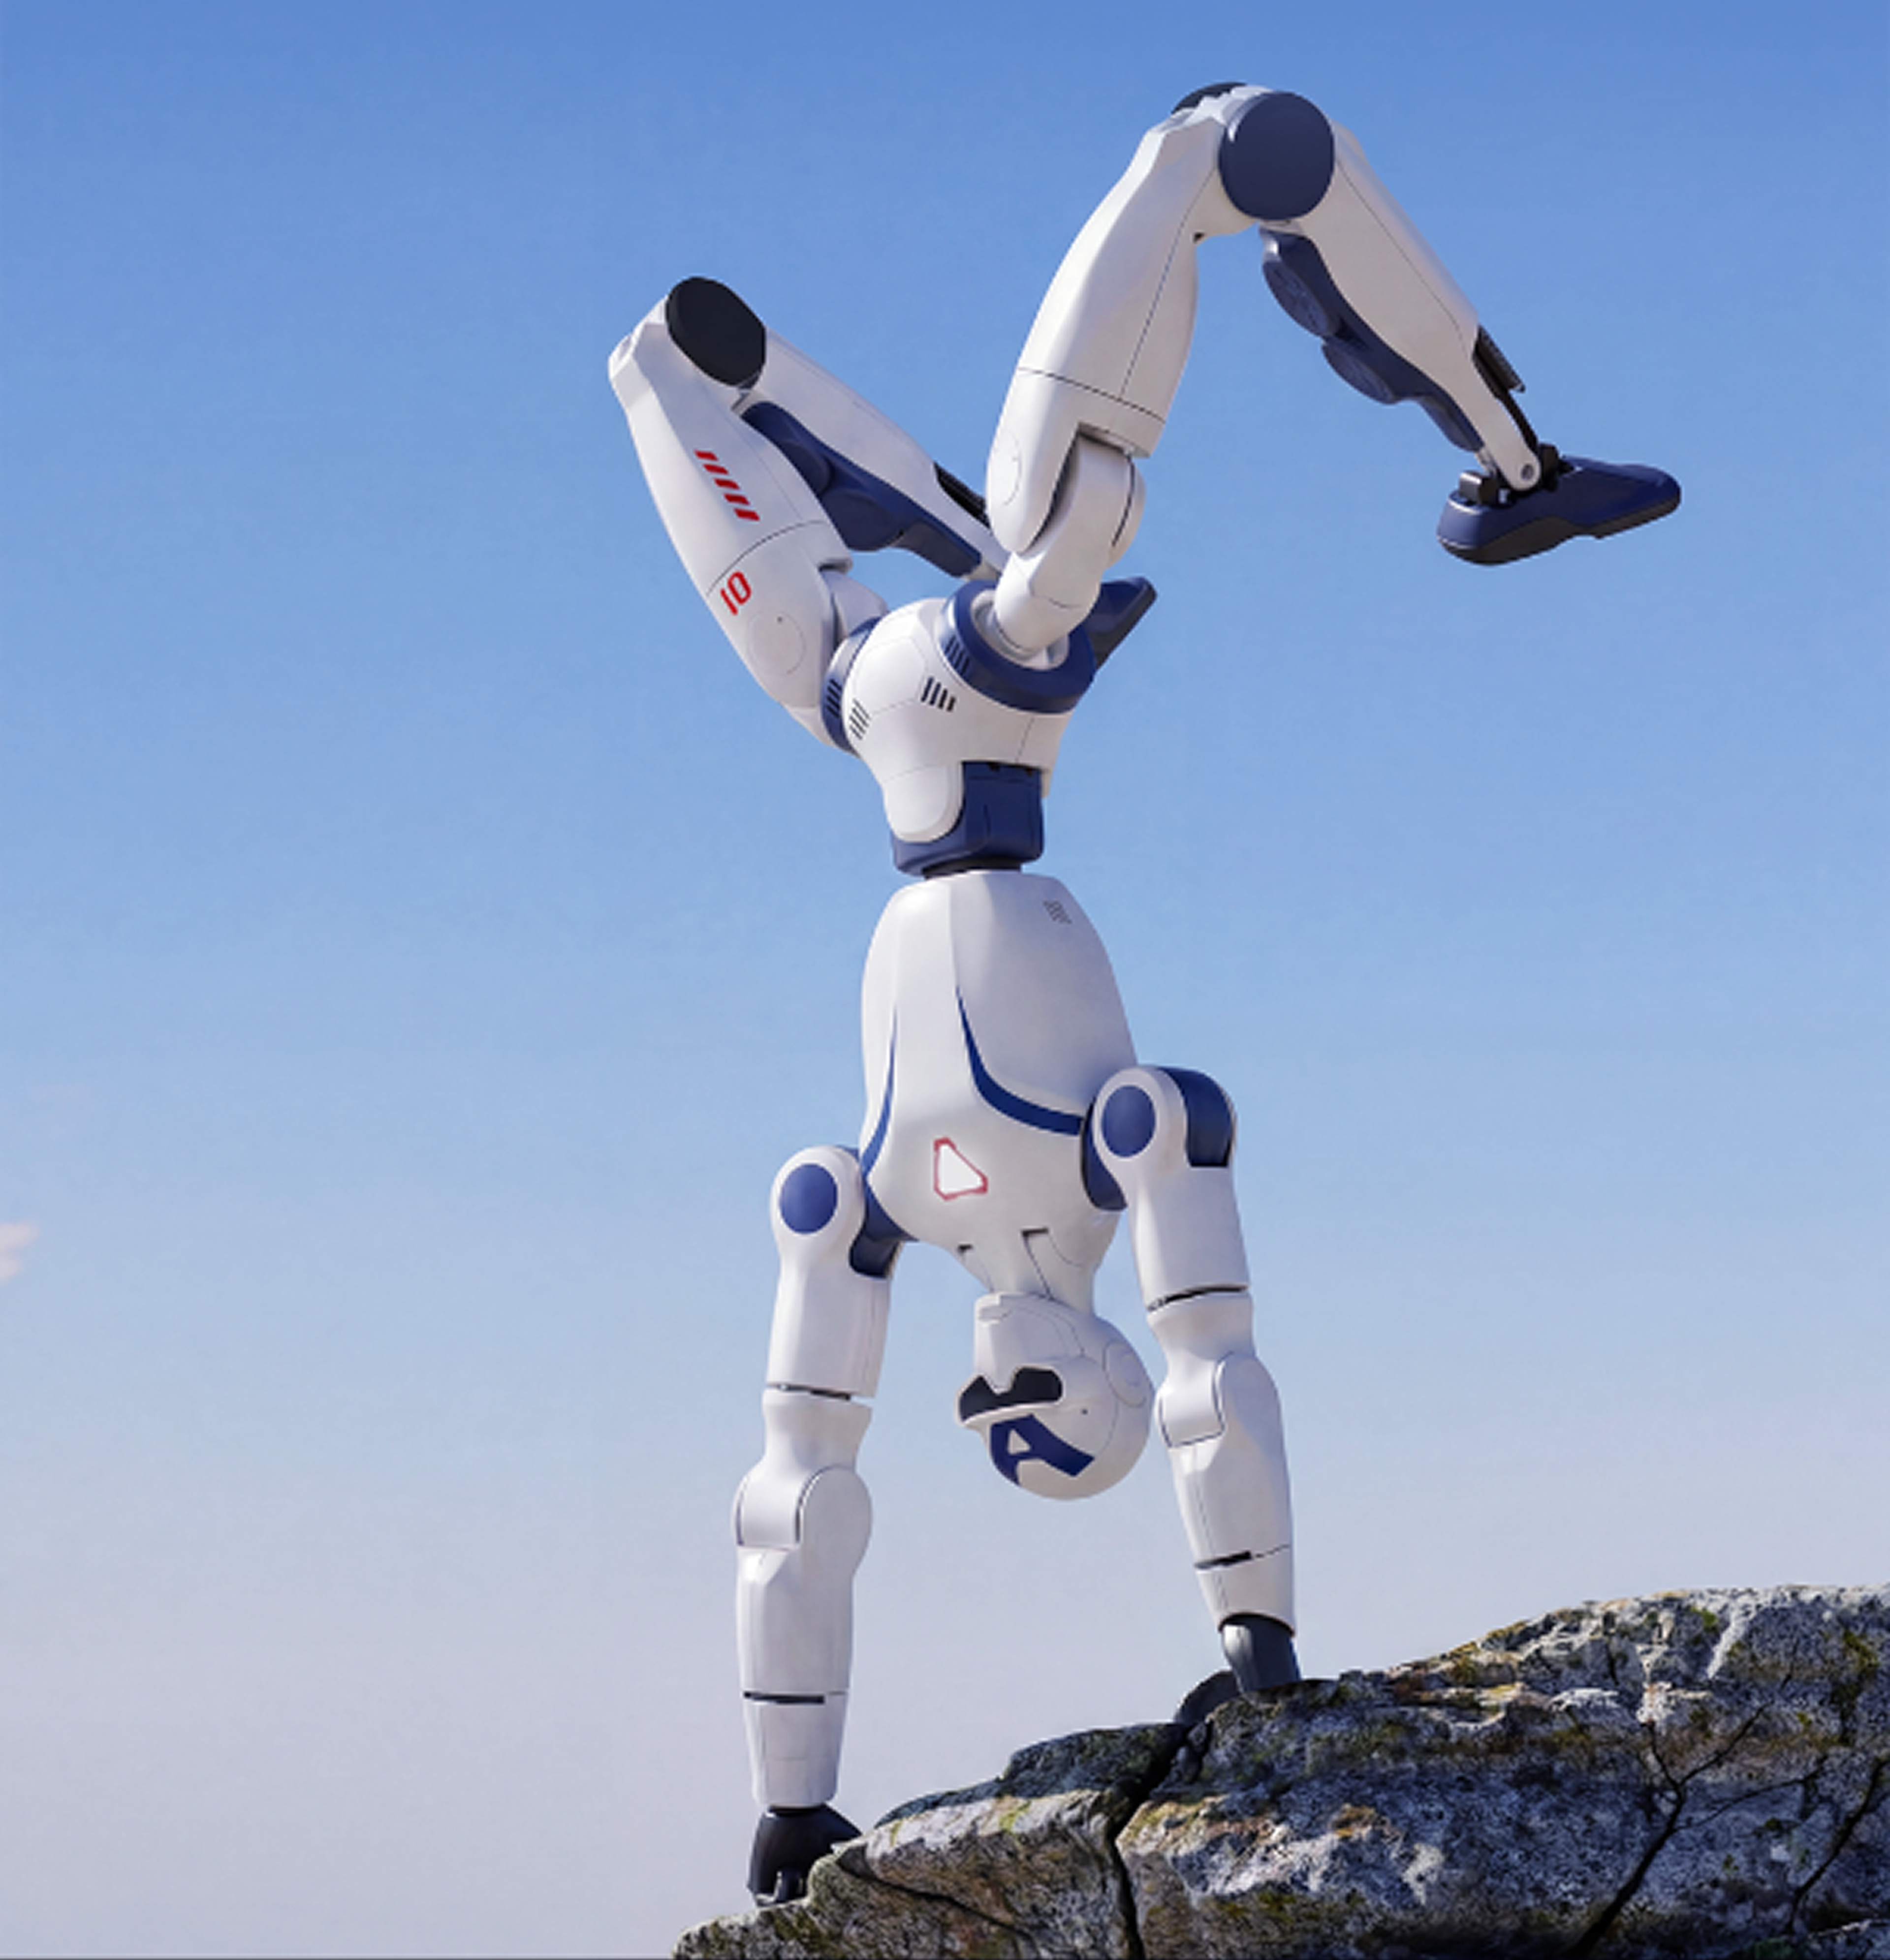
Humanoide Plattform mit 26 Freiheitsgraden
Die mechanische Grundlage des Unitree R1 EDU U2 bildet ein humanoider Roboter mit 26 Freiheitsgraden, verteilt auf Beine, Arme, Taille und Kopf. Die zusätzliche Beweglichkeit von Kopf und Oberkörper ermöglicht natürlichere Bewegungsabläufe sowie eine präzisere Ausrichtung von Sensorik und Wahrnehmungssystemen. Mit einer Höhe von 1,23 m, einem Gewicht von rund 29 kg und einer Laufzeit von etwa einer Stunde bleibt der Roboter transportabel und flexibel einsetzbar. Dadurch eignet sich das System sowohl für Laborumgebungen als auch für Demonstrationen, Forschungsplattformen und die Entwicklung menschenähnlicher Bewegungsstrategien.
Umfangreiche Sensorik und moderne Konnektivität
Für Wahrnehmungs- und Interaktionsaufgaben verfügt der Unitree R1 EDU U2 über eine binokulare Tiefenkamera mit großem Sichtfeld, eine integrierte IMU, ein Vierfach-Mikrofonarray sowie Lautsprecher für Audiointeraktion. Zur Kommunikation stehen Gigabit-Ethernet, WLAN 6 und Bluetooth 5.2 zur Verfügung. Darüber hinaus bietet die Plattform dokumentierte Netzwerkschnittstellen für Entwicklungsrechner und ROS-basierte Anwendungen. Diese Ausstattung ermöglicht die Umsetzung von Forschungsprojekten in den Bereichen Computer Vision, Sprachinteraktion, multimodale Wahrnehmung und autonome Robotik. Gleichzeitig vereinfacht die offene Kommunikationsarchitektur die Integration in bestehende Entwicklungs- und Testumgebungen.
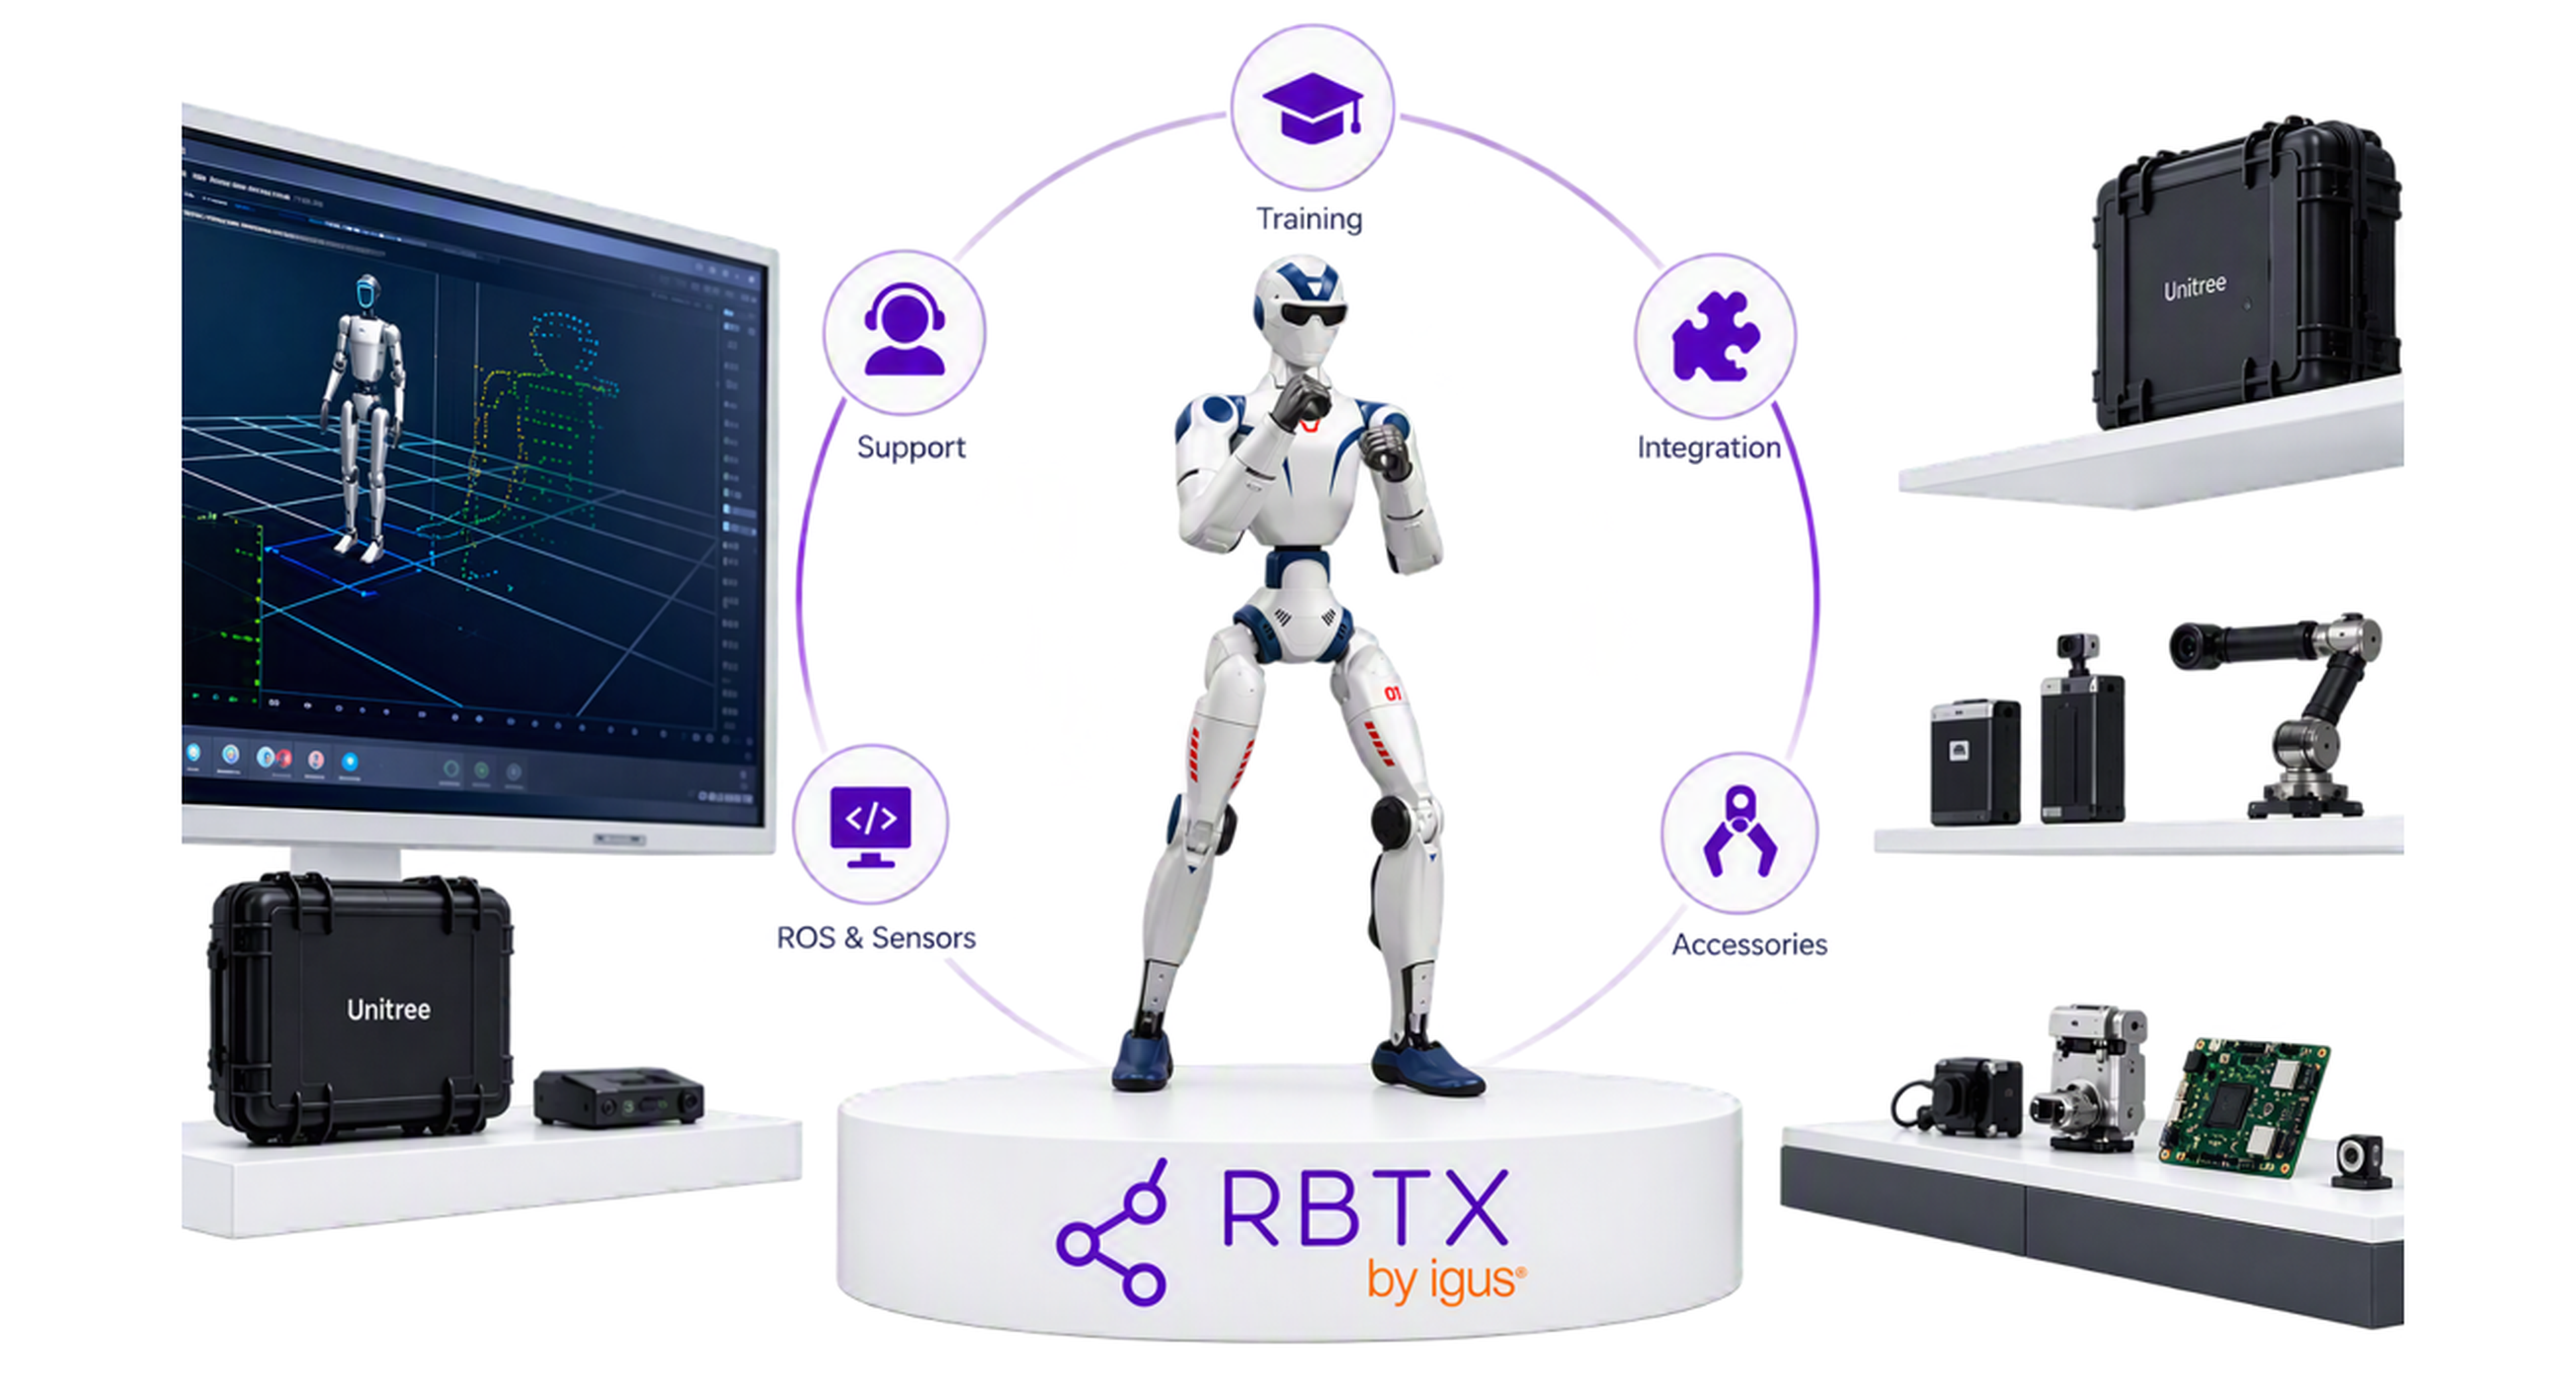
Beratung, Schulung und Integration mit RBTX
Der Unitree R1 EDU U2 ist Teil des offenen Robotik-Ökosystems von RBTX. Neben der Hardware erhalten Anwender Zugang zu technischer Beratung, Integrationsunterstützung und Schulungsangeboten rund um humanoide Robotik. RBTX unterstützt bei der Auswahl der passenden Konfiguration, der Inbetriebnahme sowie der Anbindung an bestehende Entwicklungs- und Automatisierungsumgebungen. Ergänzend stehen passendes Zubehör wie Robotikhände, zusätzliche Akkus oder Compute-Erweiterungen zur Verfügung. Durch die Kombination aus Hardware, Know-how und Integrationskompetenz erhalten Forschungseinrichtungen, Hochschulen und Unternehmen einen zentralen Ansprechpartner für die erfolgreiche Umsetzung humanoider Robotikprojekte.
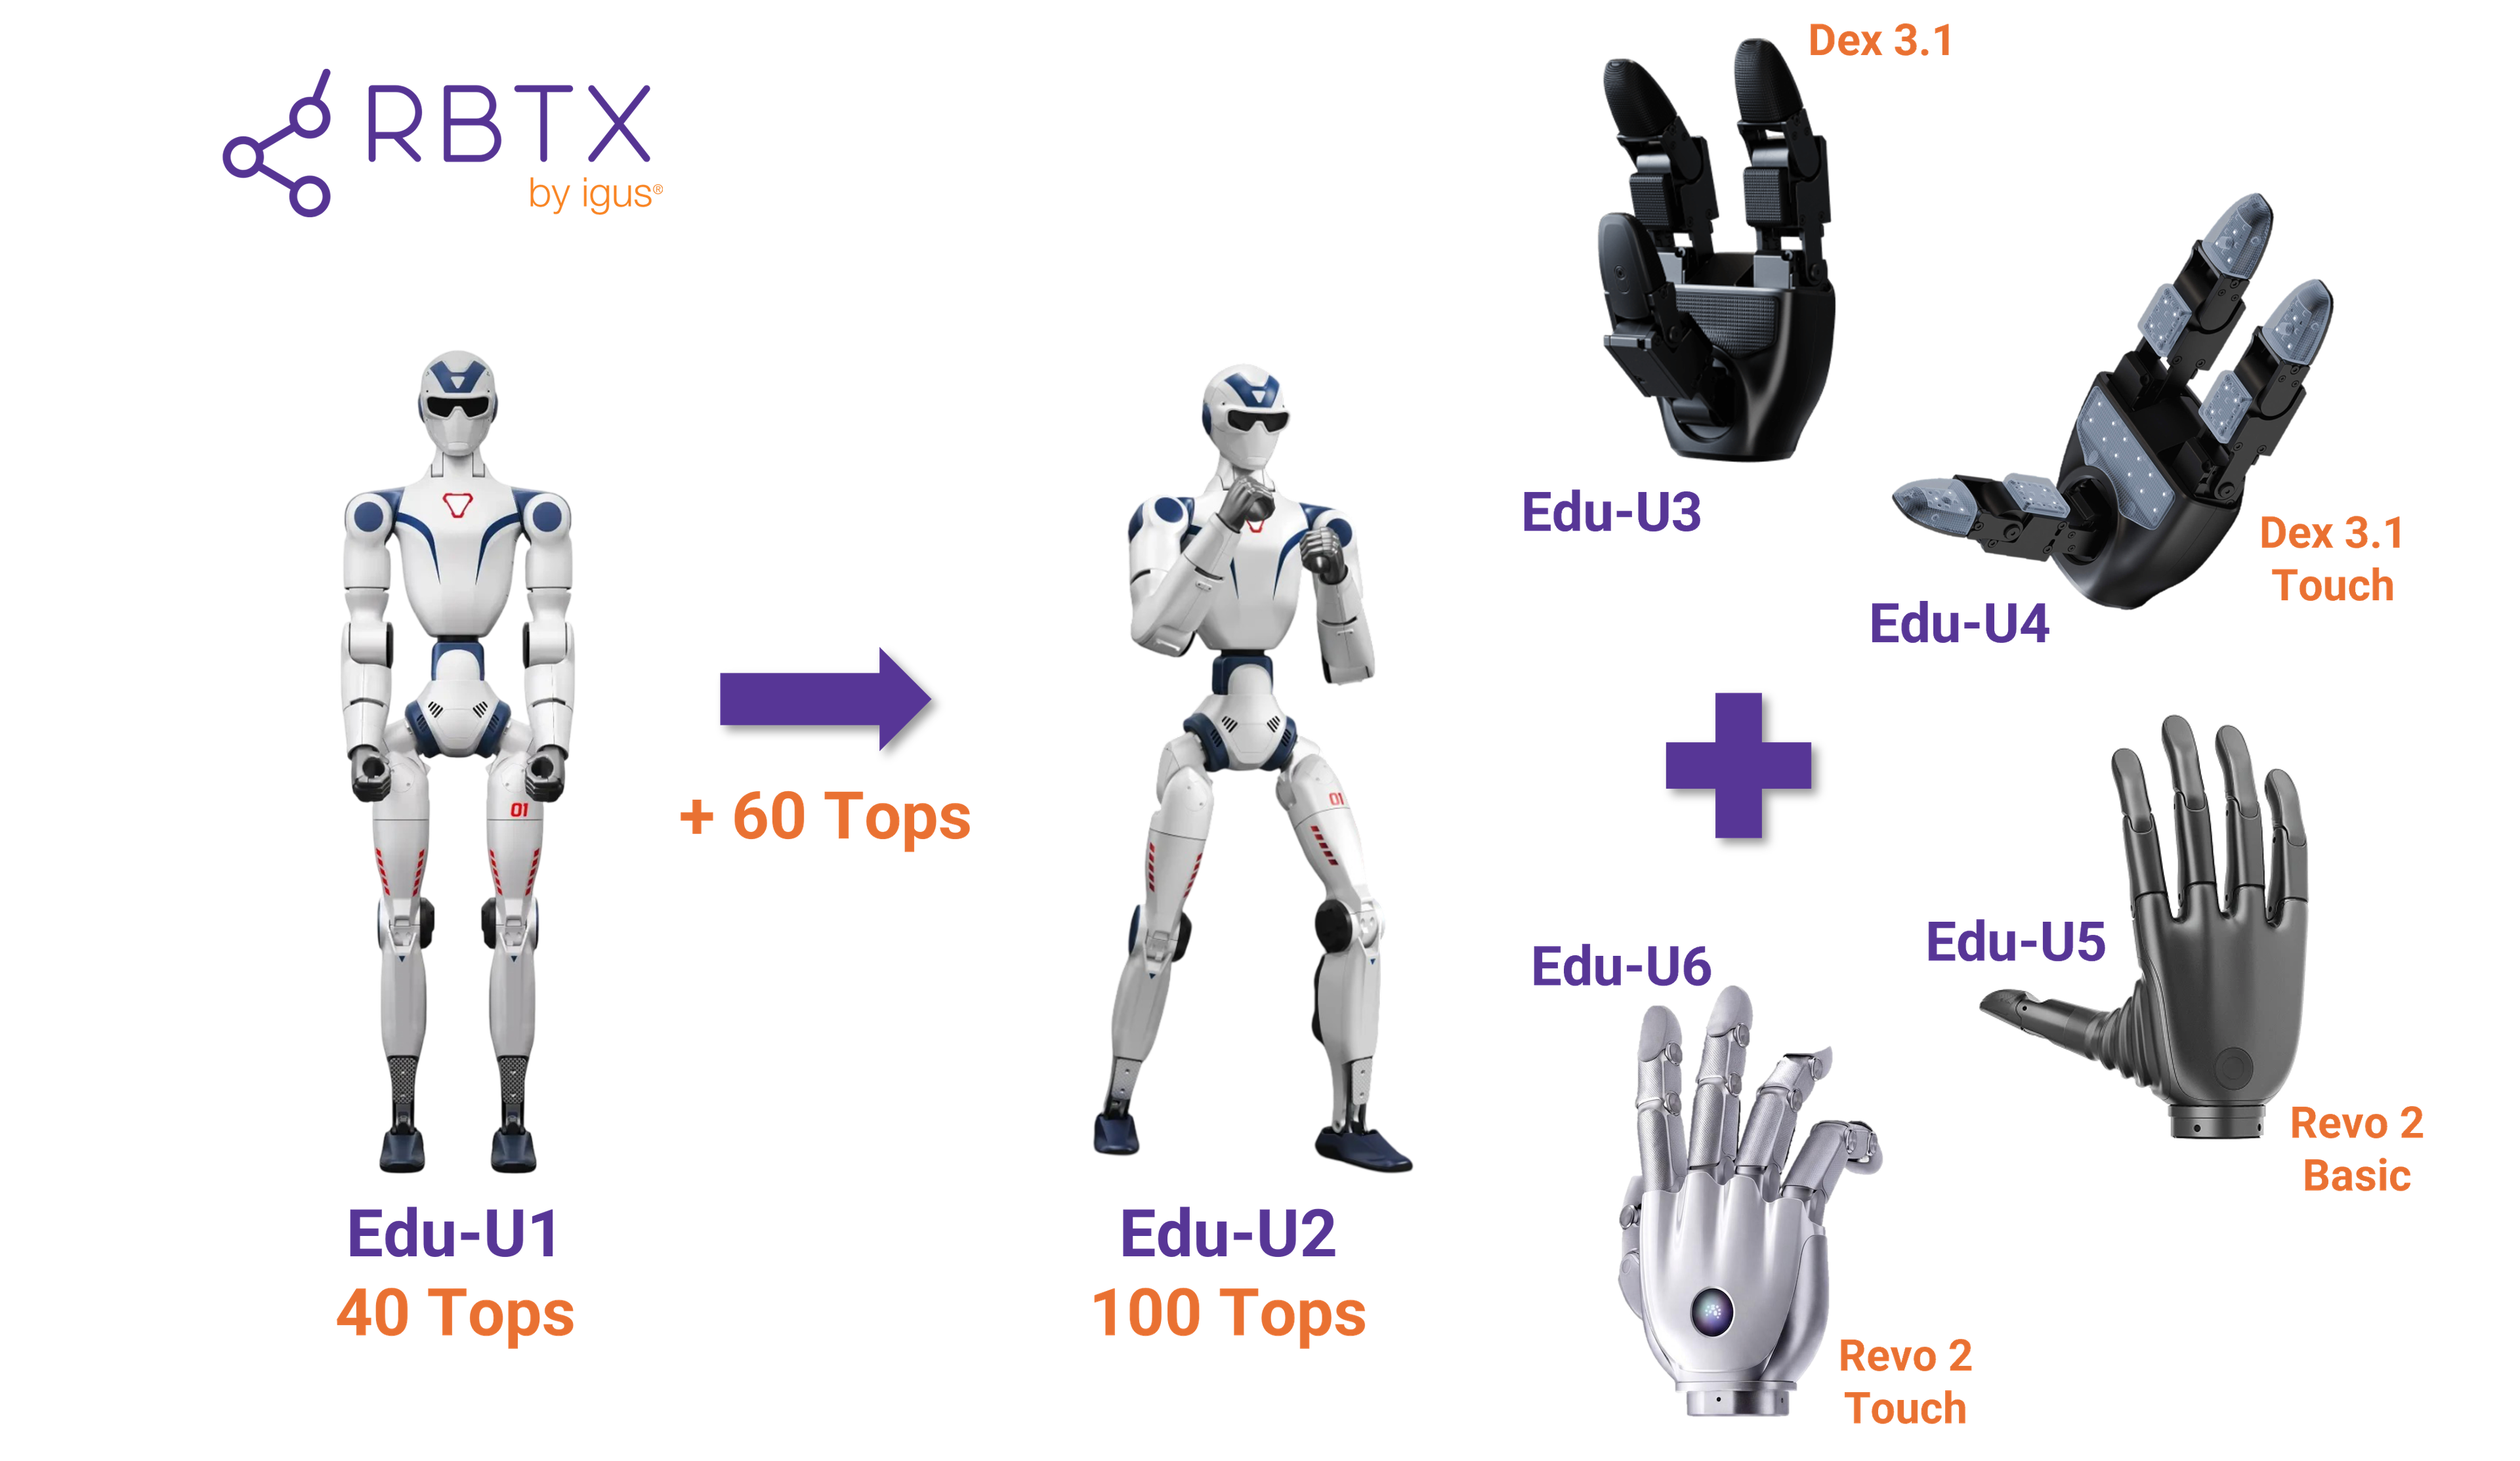
Unterschiede im Vergleich zu den anderen EDU-Varianten
Innerhalb der EDU-Familie bildet der U1 die Einstiegskonfiguration für Forschung und Softwareentwicklung. Die mechanische Basis bleibt bei allen EDU-Modellen identisch, Unterschiede entstehen durch Rechenleistung und optionale Manipulationshardware.
- EDU U1: Konfiguration mit 40-TOPS, ideal für ROS 2, SDK2 und Einsteigerprojekte im Bereich der KI-Entwicklung.
- EDU U2: Identische Plattform wie EDU U1 aber mit einer Rechenleistung von 100 TOPS für KI-Anwendungen und Inferenzaufgaben an Bord.
- EDU U3: Konfiguration mit zwei Dex3-1-Hände mit drei Fingern ohne taktile Sensorik.
- EDU U4: Konfiguration mit taktilen Dex3-1-Händen mit integrierten Drucksensoren für die visuotaktile Forschung.
- EDU U5: Konfiguration mit zwei Revo 2 Basic-Fünf-Finger-Roboterhänden für anthropomorphe Greif- und Imitationslernanwendungen.
- EDU U6: Konfiguration mit Revo 2 Touch Fünf-Finger-Hände, inkl. taktiler Sensorik, EtherCAT-Unterstützung und erweiterter Forschungsfunktionen.
Lieferumfang
- 1× Unitree R1
- 1× Akku
- 1× Fernbedienung
- 1× Ladegerät
- Artikelgewicht: ca. 25 kg
- Versandgewicht: ca. 40 kg
Low Cost Lösungen erstellt mit RBTX
Buchen Sie einen kostenlosen Videocall mit unseren Experten