Unitree G1 EDU | U1-U14 | Humanoide Entwicklungsplattformen

Varianten: EDU-U3 | Ultimate A
Unitree G1 Entwicklungsplattformen
Die Unitree G1 Edu Entwicklungsplattformen sowie Professional- und Ultimate-Varianten sind humanoide Robotersysteme für Forschung, Entwicklung und anwendungsspezifische Robotik. High- und Low-Level-Sekundärentwicklung, SDK, KI-Algorithmen und ein 100-TOPS-Erweiterungsdock ermöglichen eigene Anwendungen. Je nach Basis stehen 23 oder 29 Freiheitsgrade zur Verfügung. Professional und Ultimate ergänzen die Plattform um vorkonfigurierte Greif- und Handlösungen, teils mit Taktilsensorik und Handgelenk-RGB-Kameras. Damit lassen sich insbesondere Greif-, Manipulations- und KI-Anwendungen entwickeln und erproben.
Highlights
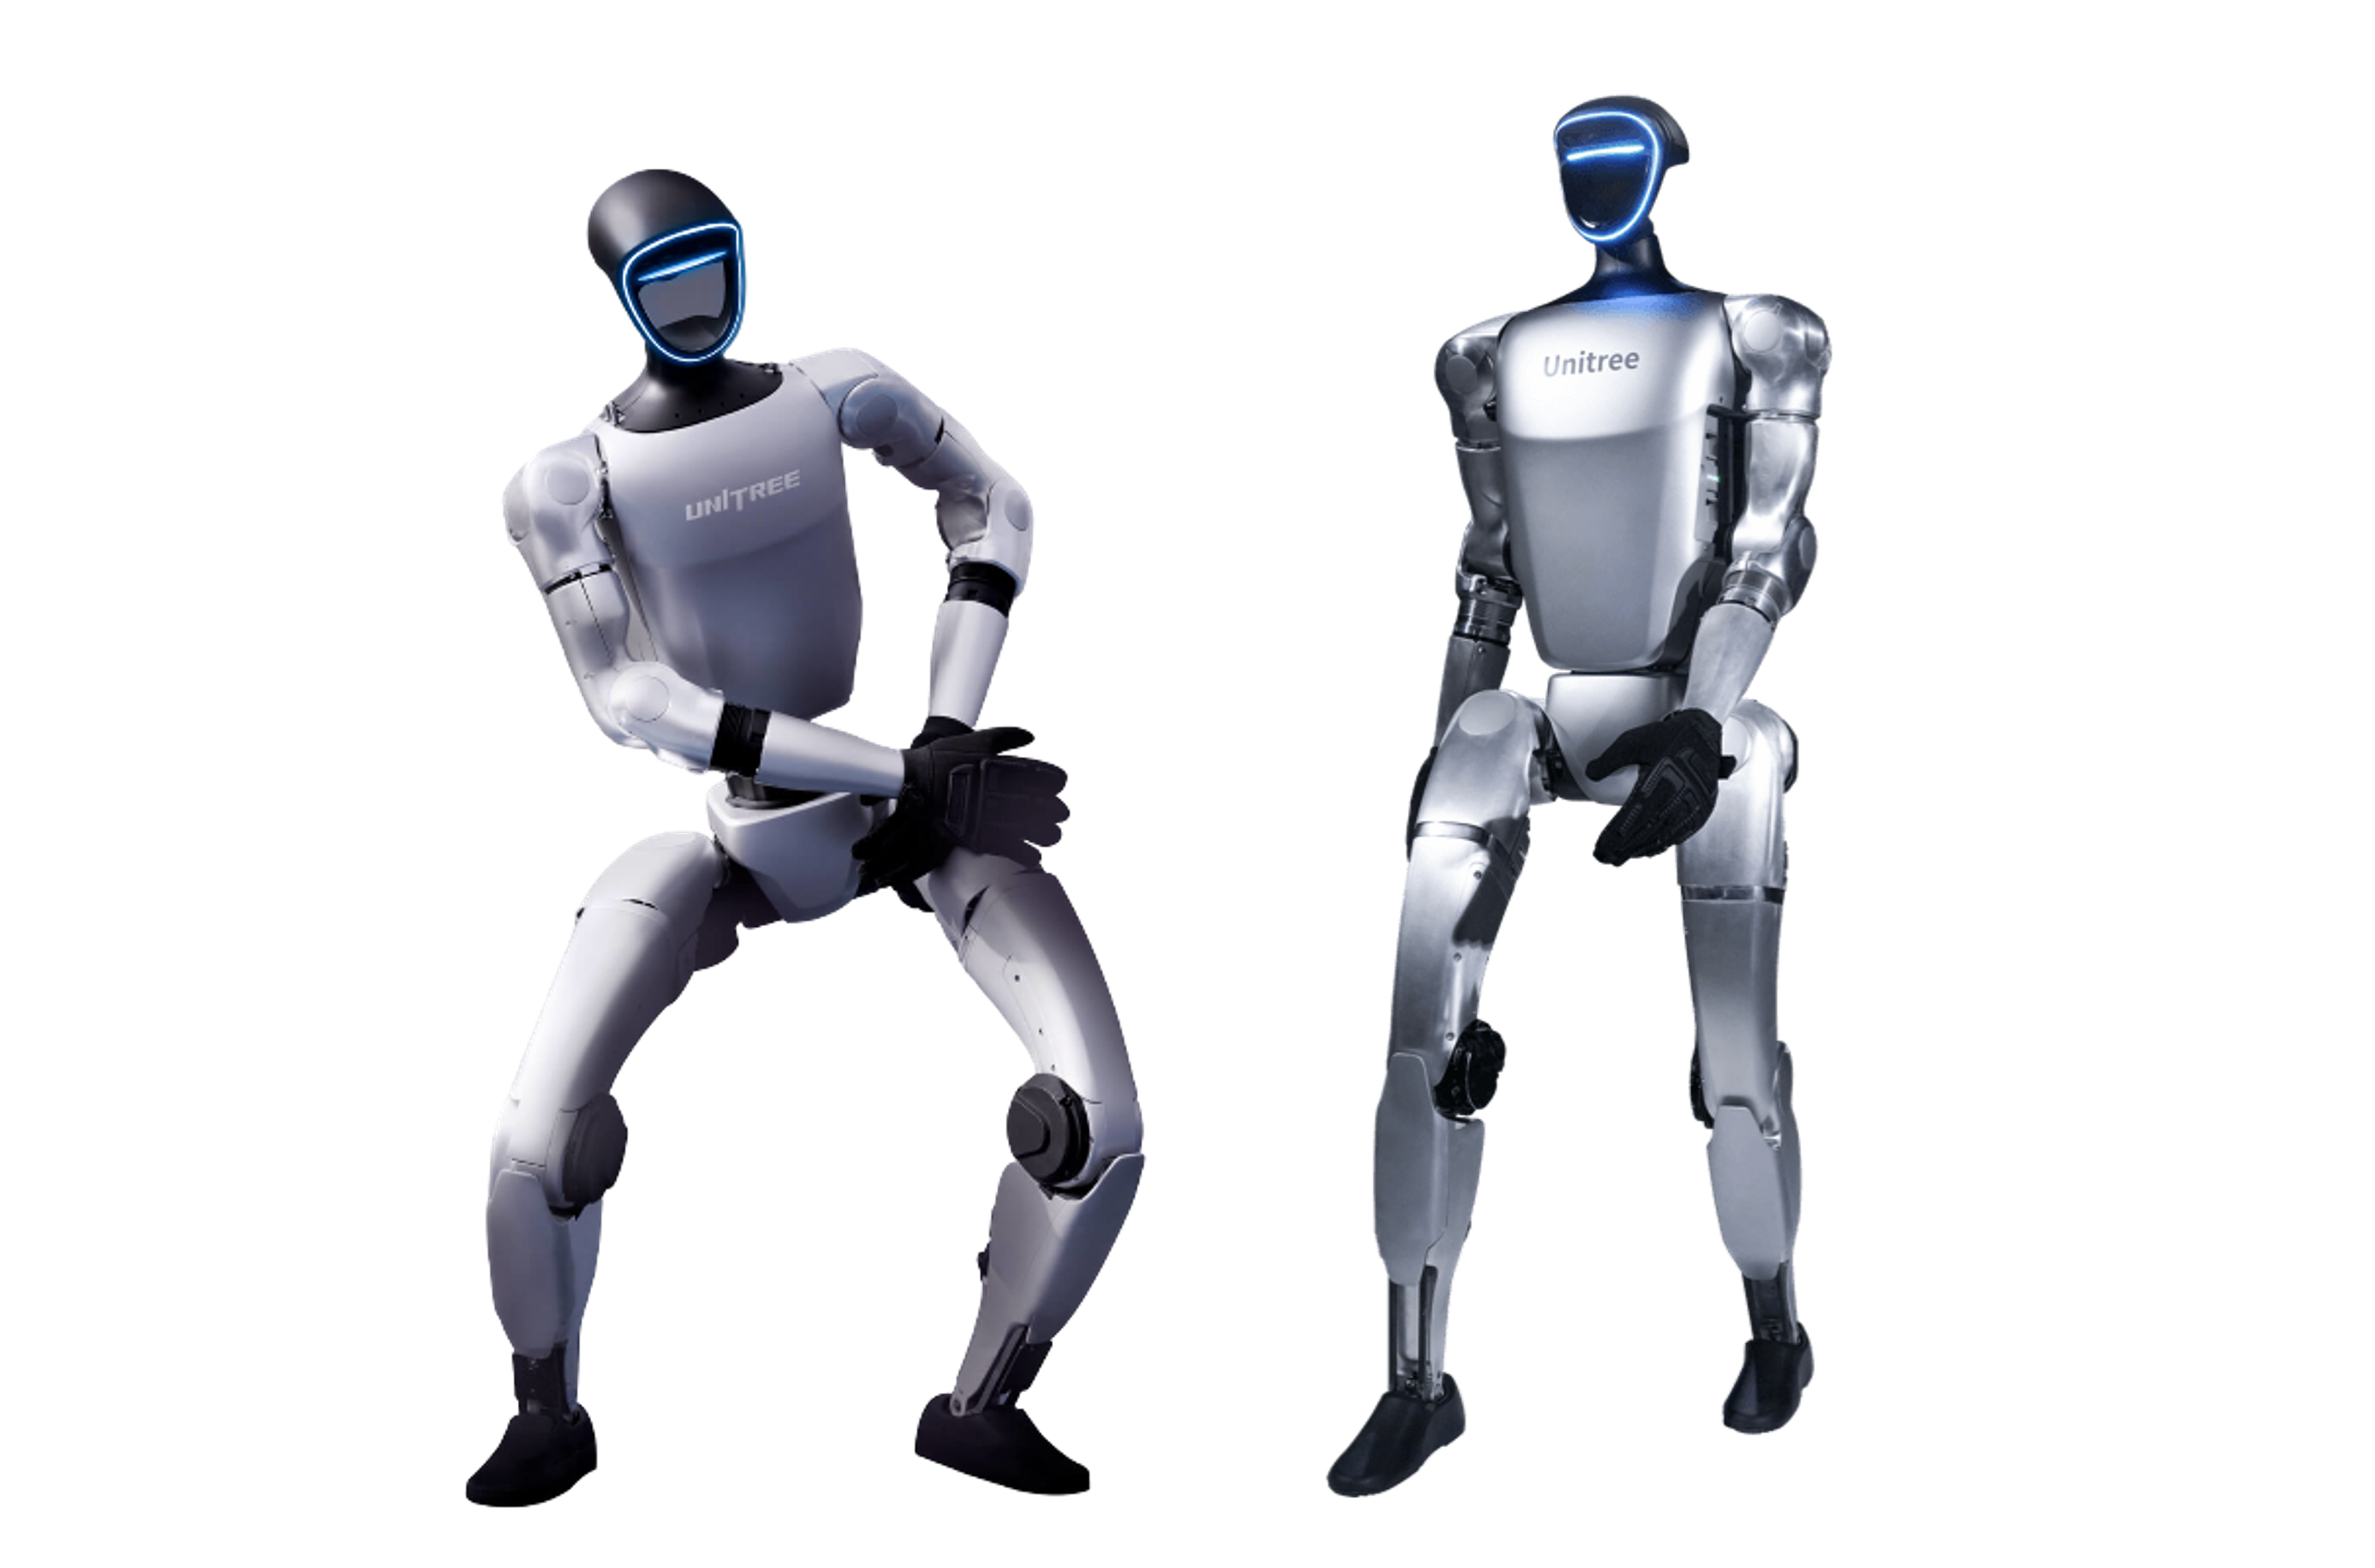
Die Unterschiede zwischen den Entwicklungsplattformen
G1 EDU Standard | 23 DOF | Basis der Professional-Varianten --> Dummy Hand | EDU-U1
G1 EDU Plus | 29 DOF | Basis der Ultimate Varianten --> Dummy Hand | EDU-U2
G1 EDU- Professional (23 DOF Basis)
Professional A → Dex3-1 | 3 Finger | EDU-U9
Professional B → Dex3-1 | 3 Finger mit taktilen Sensoren | EDU-U10
Professional E → BrainCo Revo 2 Basic | 5 Finger | EDU-11
Professional F → BrainCo Revo 2 Touch | 5 Finger mit taktilen Sensoren | EDU-12
Professional G → Dex2/5 | 5 Finger | EDU-14
Professional H → Dex1-1 Gripper Plus
Professional I → Wuji Hand 2 | 5 Finger
G1 EDU- Ultimate (29 DOF Basis)
Ultimate A → Dex3-1 | 3 Finger | EDU-U3
Ultimate B → Dex3-1 | 3 Finger mit taktilen Sensoren | EDU-U4
Ultimate C → Inspire DFQ | 5 Finger | EDU-U5
Ultimate D → Inspire E2 | 5 Finger | mit taktilen Sensoren | EDU-U6
Ultimate E → BrainCo Revo 2 Basic | 5 Finger | EDU-U7
Ultimate F → BrainCo Revo 2 Touch | 5 Finger mit taktilen Sensoren | EDU-U8
Ultimate G → Dex2/5 | 5 Finger | EDU-13
Ultimate H → Dex1-1 Gripper Plus
Ultimate I → Wuji Hand 2 | 5 Finger
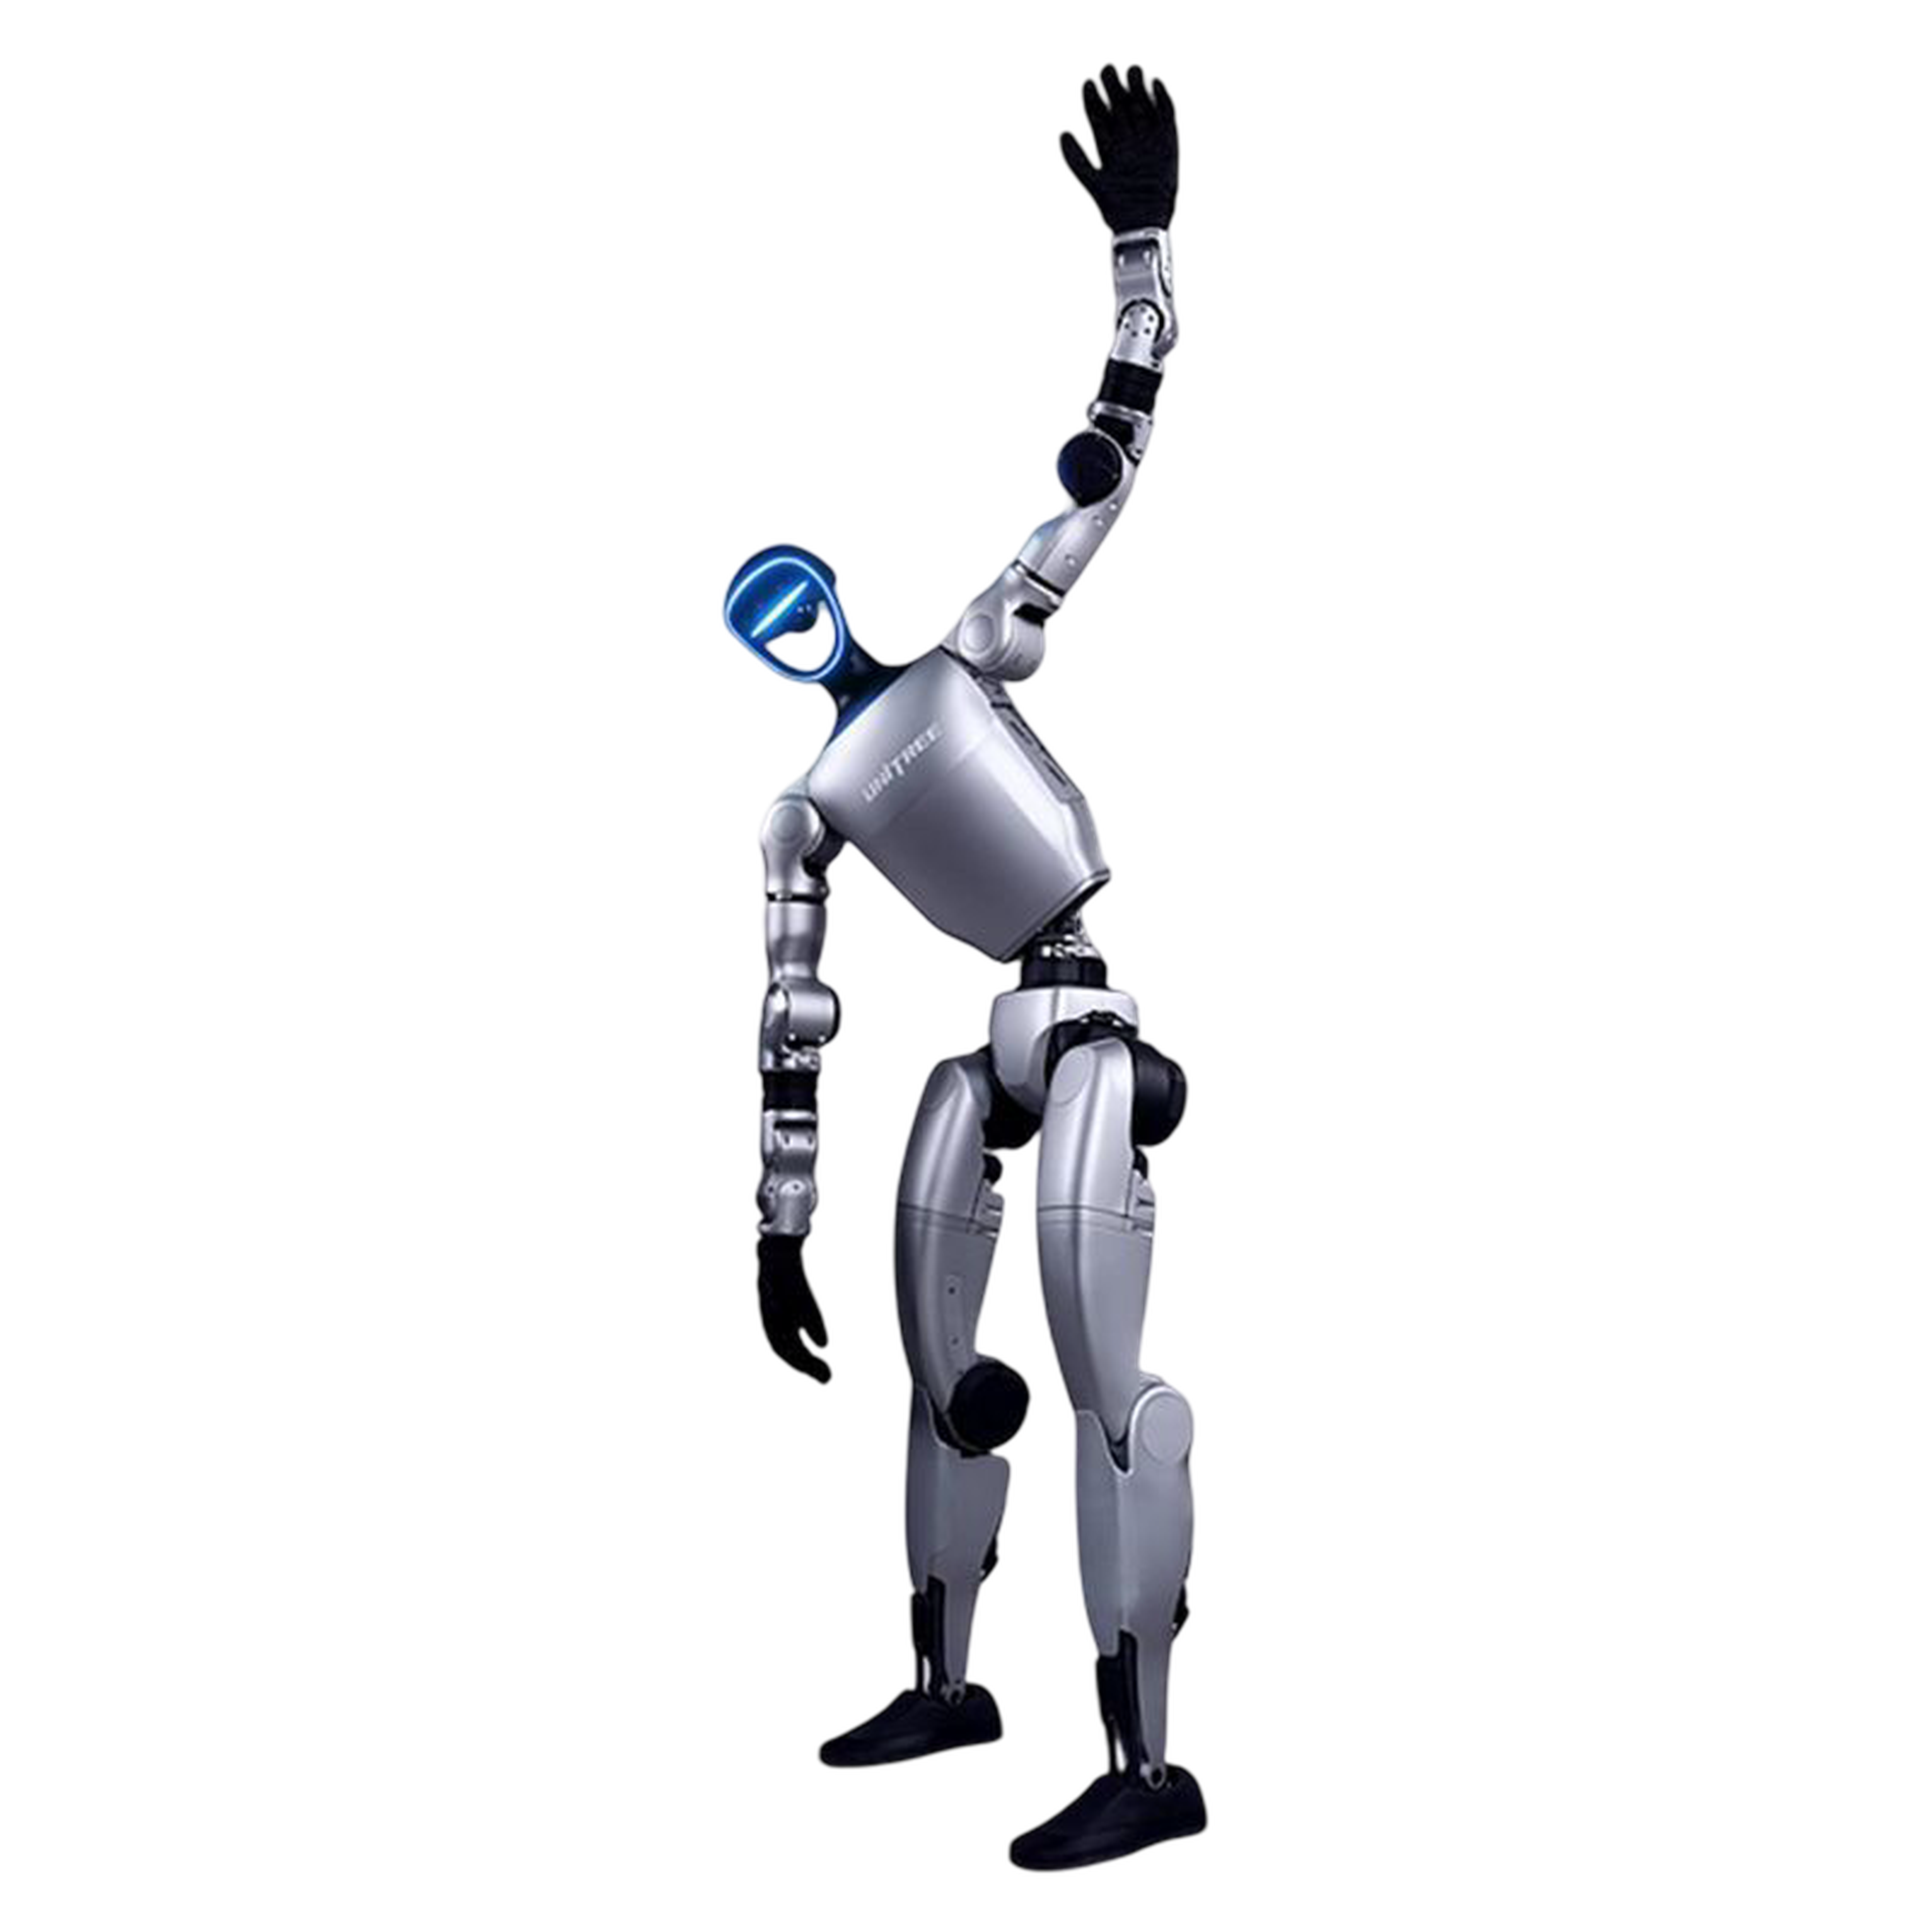
Ausstattung des Unitree G1 EDU U3
Der Unitree G1 EDU U3 ist eine 1.270 mm hohe humanoide Entwicklungsplattform für Forschung, Lehre und anwendungsnahe Robotikprojekte. Mit rund 35 kg Gewicht bleibt das System für Laboraufbauten handhabbar. Der wechselbare 13S-Smart-Akku ermöglicht abhängig von Bewegung und Rechenlast etwa zwei Stunden Betrieb. Eine Tiefenkamera und ein 3D-LiDAR liefern Umgebungsdaten für Wahrnehmung, Navigation und autonome Versuche. Doppelencoder an den Gelenken, interne Kabelführung und lokale Luftkühlung unterstützen reproduzierbare Bewegungen. Kniegelenke mit bis zu 120 Nm und eine Armtraglast bis 3 kg schaffen Reserven für dynamische Abläufe und mobile Manipulation. Die Leistungsgrenzen sind beim Aufbau, den Bewegungsprofilen und der Nutzlast zu berücksichtigen.
Dex3-1 Drei-Finger Hände am G1 EDU U3
Zum Lieferumfang des G1 EDU U3 gehören kraftgeregelte Dex3-1-Dreifinger-Hände für Greif- und Manipulationsversuche. Jede Hand besitzt sieben Freiheitsgrade: drei am Daumen sowie jeweils zwei am Zeige- und Mittelfinger. Dadurch lassen sich unterschiedliche Griffbilder und objektbezogene Bewegungsabläufe entwickeln. Eine Hand wiegt etwa 650 g, misst 175 × 88 × 77 mm und wird über USB angebunden. Die Hand arbeitet ohne Taktilsensorik; Kräfte müssen daher über die Regelung, bekannte Objektmerkmale und geeignete Bewegungsgrenzen kontrolliert werden. Handgelenk-RGB-Kameras mit 1.920 × 1.080 Pixeln und einem diagonalen Sichtfeld von 130° liefern zusätzliche Bilddaten für Objekterkennung, Greifpunktbestimmung und visuell geführte Manipulation.
Steuerung und Programmierung des G1 EDU-U3
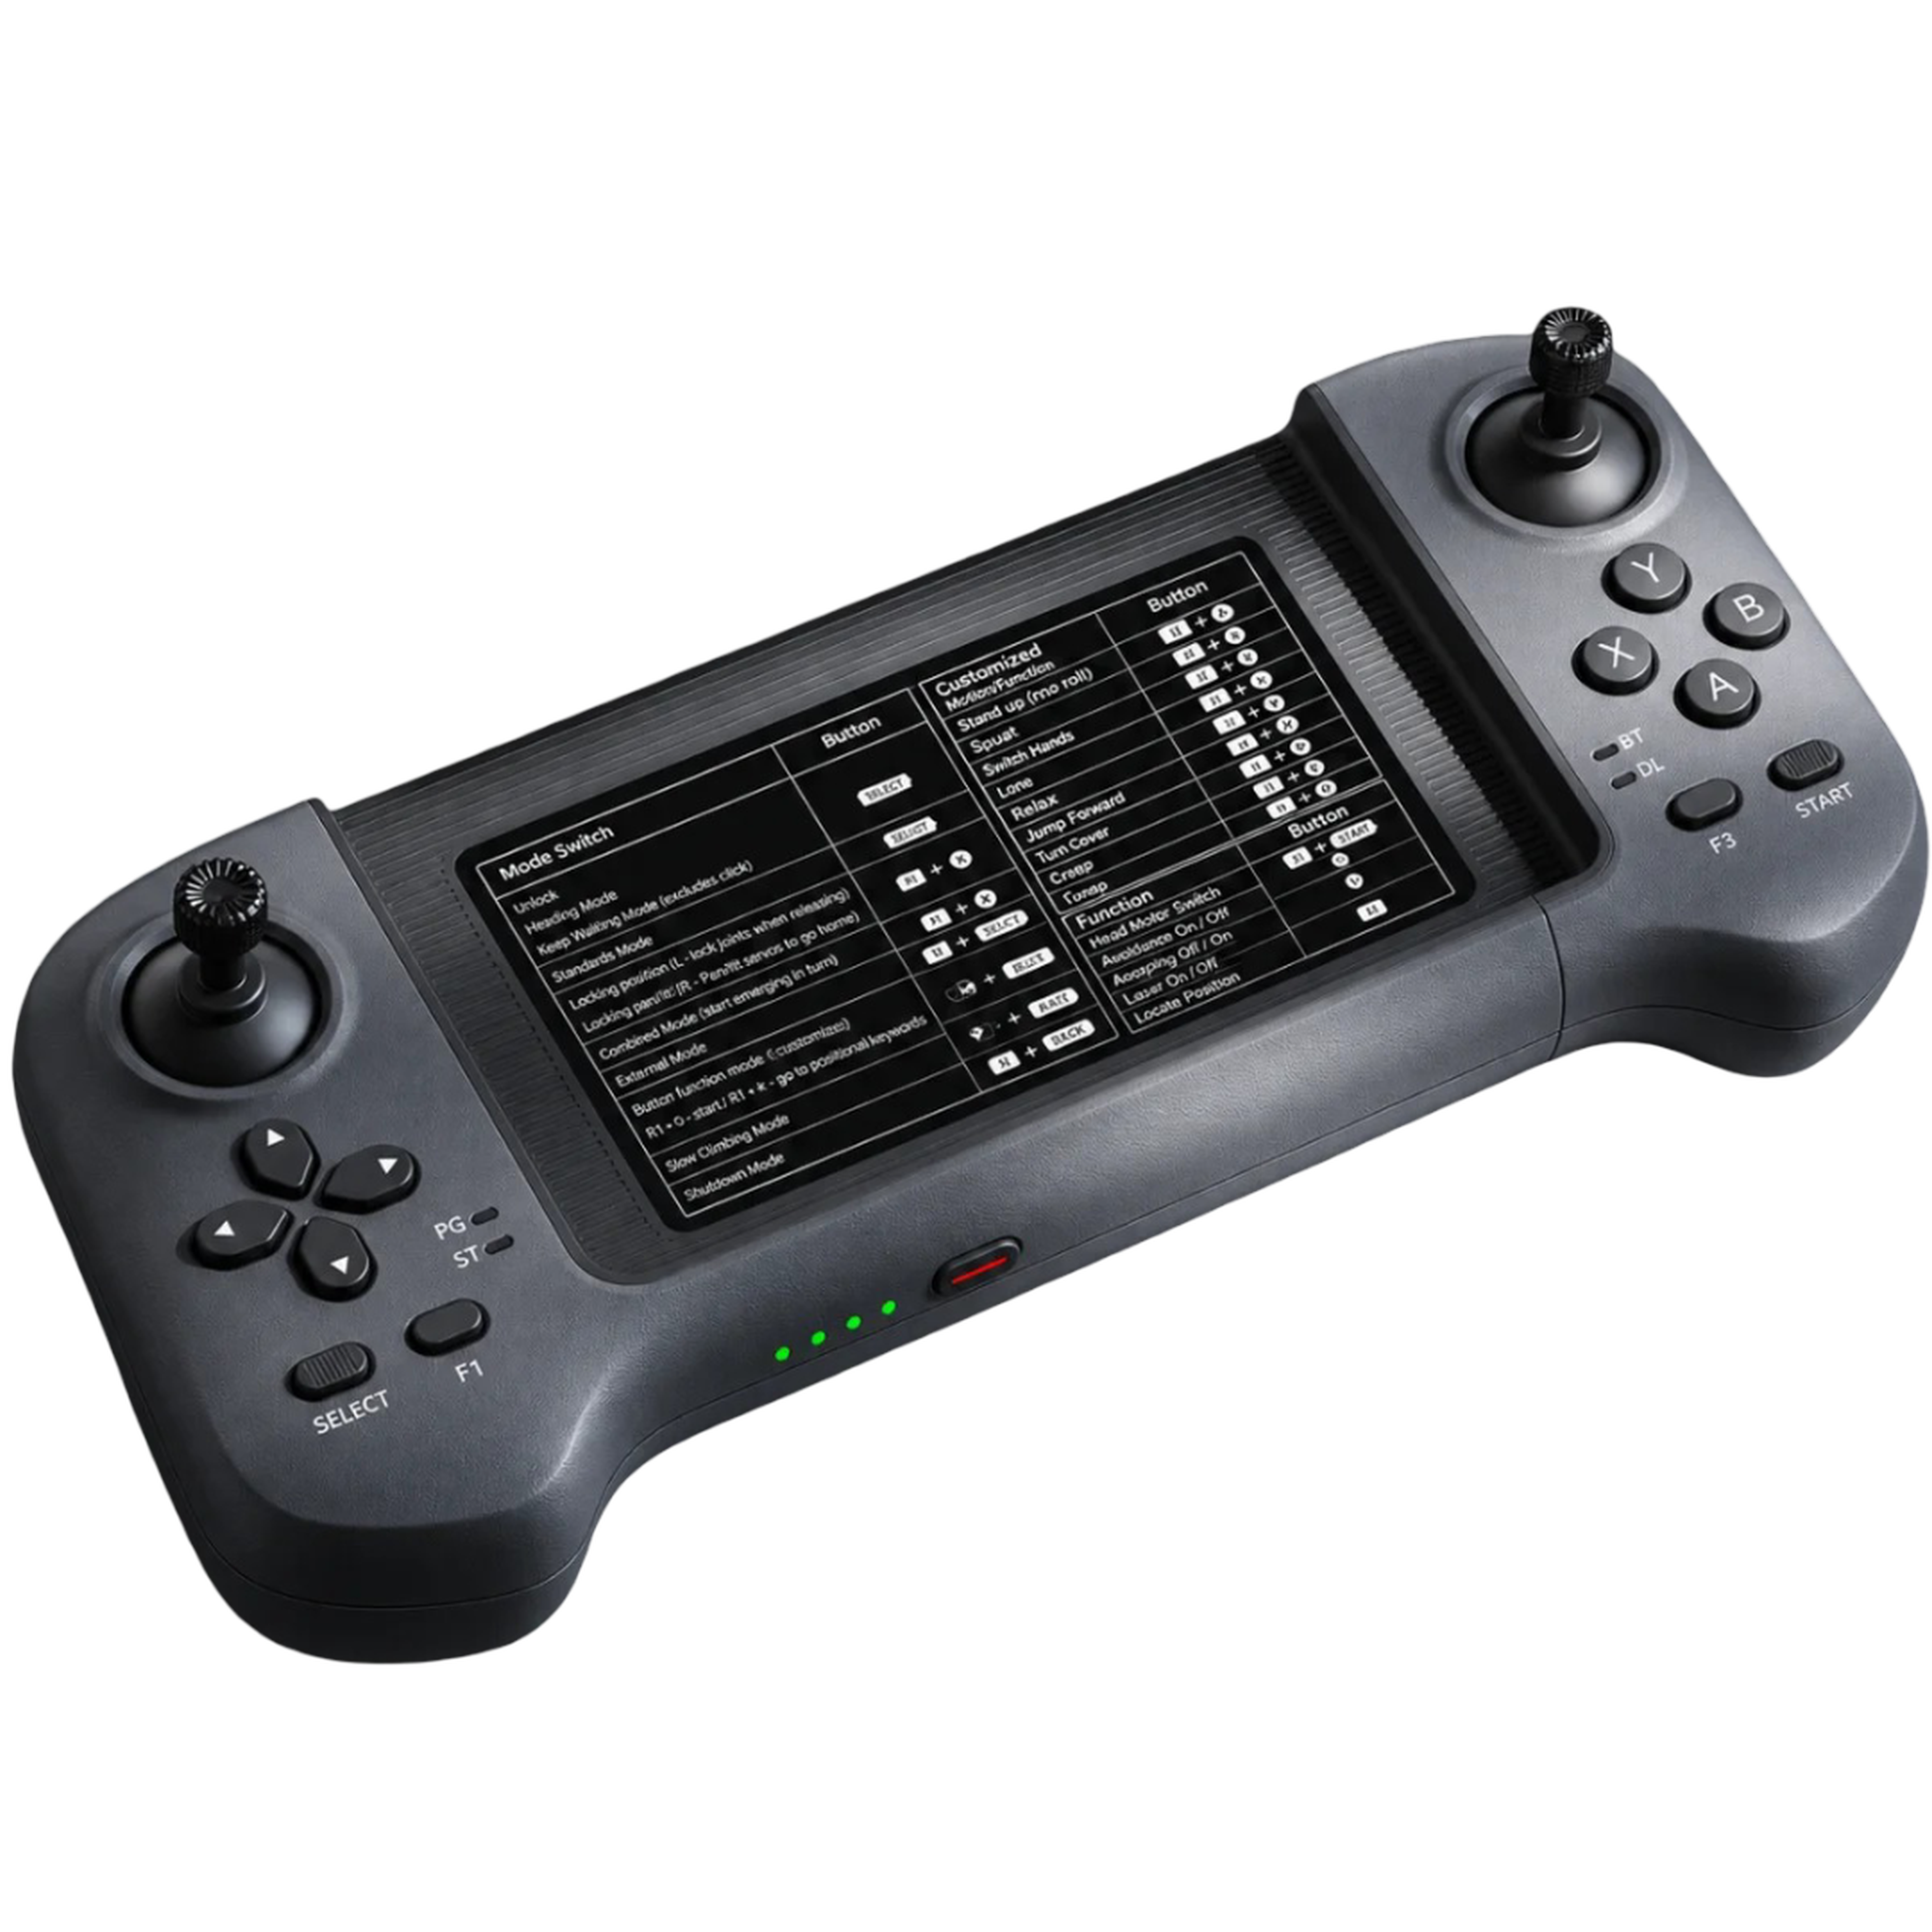
Für eigene Anwendungen stellt die G1-EDU-Plattform High- und Low-Level-Zugänge bereit. Entwickler können damit Bewegungsabläufe, autonome Funktionen und gelenknahe Regelungsaufgaben umsetzen. Das integrierte Erweiterungsdock mit bis zu 100 TOPS Rechenleistung eignet sich für KI-Algorithmen, Bildverarbeitung, Navigation und Positionierung direkt auf dem Roboter. Wi-Fi 6 und Bluetooth 5.2 erleichtern die Einbindung in Laborumgebungen; Smart-OTA unterstützt Systemaktualisierungen. Entwicklungsunterlagen und Ökosystem-Support vereinfachen den Einstieg. Für die Dex3-1-Hände lassen sich eigene Greifabläufe mit den Kameradaten verknüpfen. Regelzyklen, Kraftgrenzen, Kollisionsräume und Sicherheitsfunktionen sind projektspezifisch auszulegen und vor dem Betrieb zu testen.
Einsatzfelder und Modellunterschiede
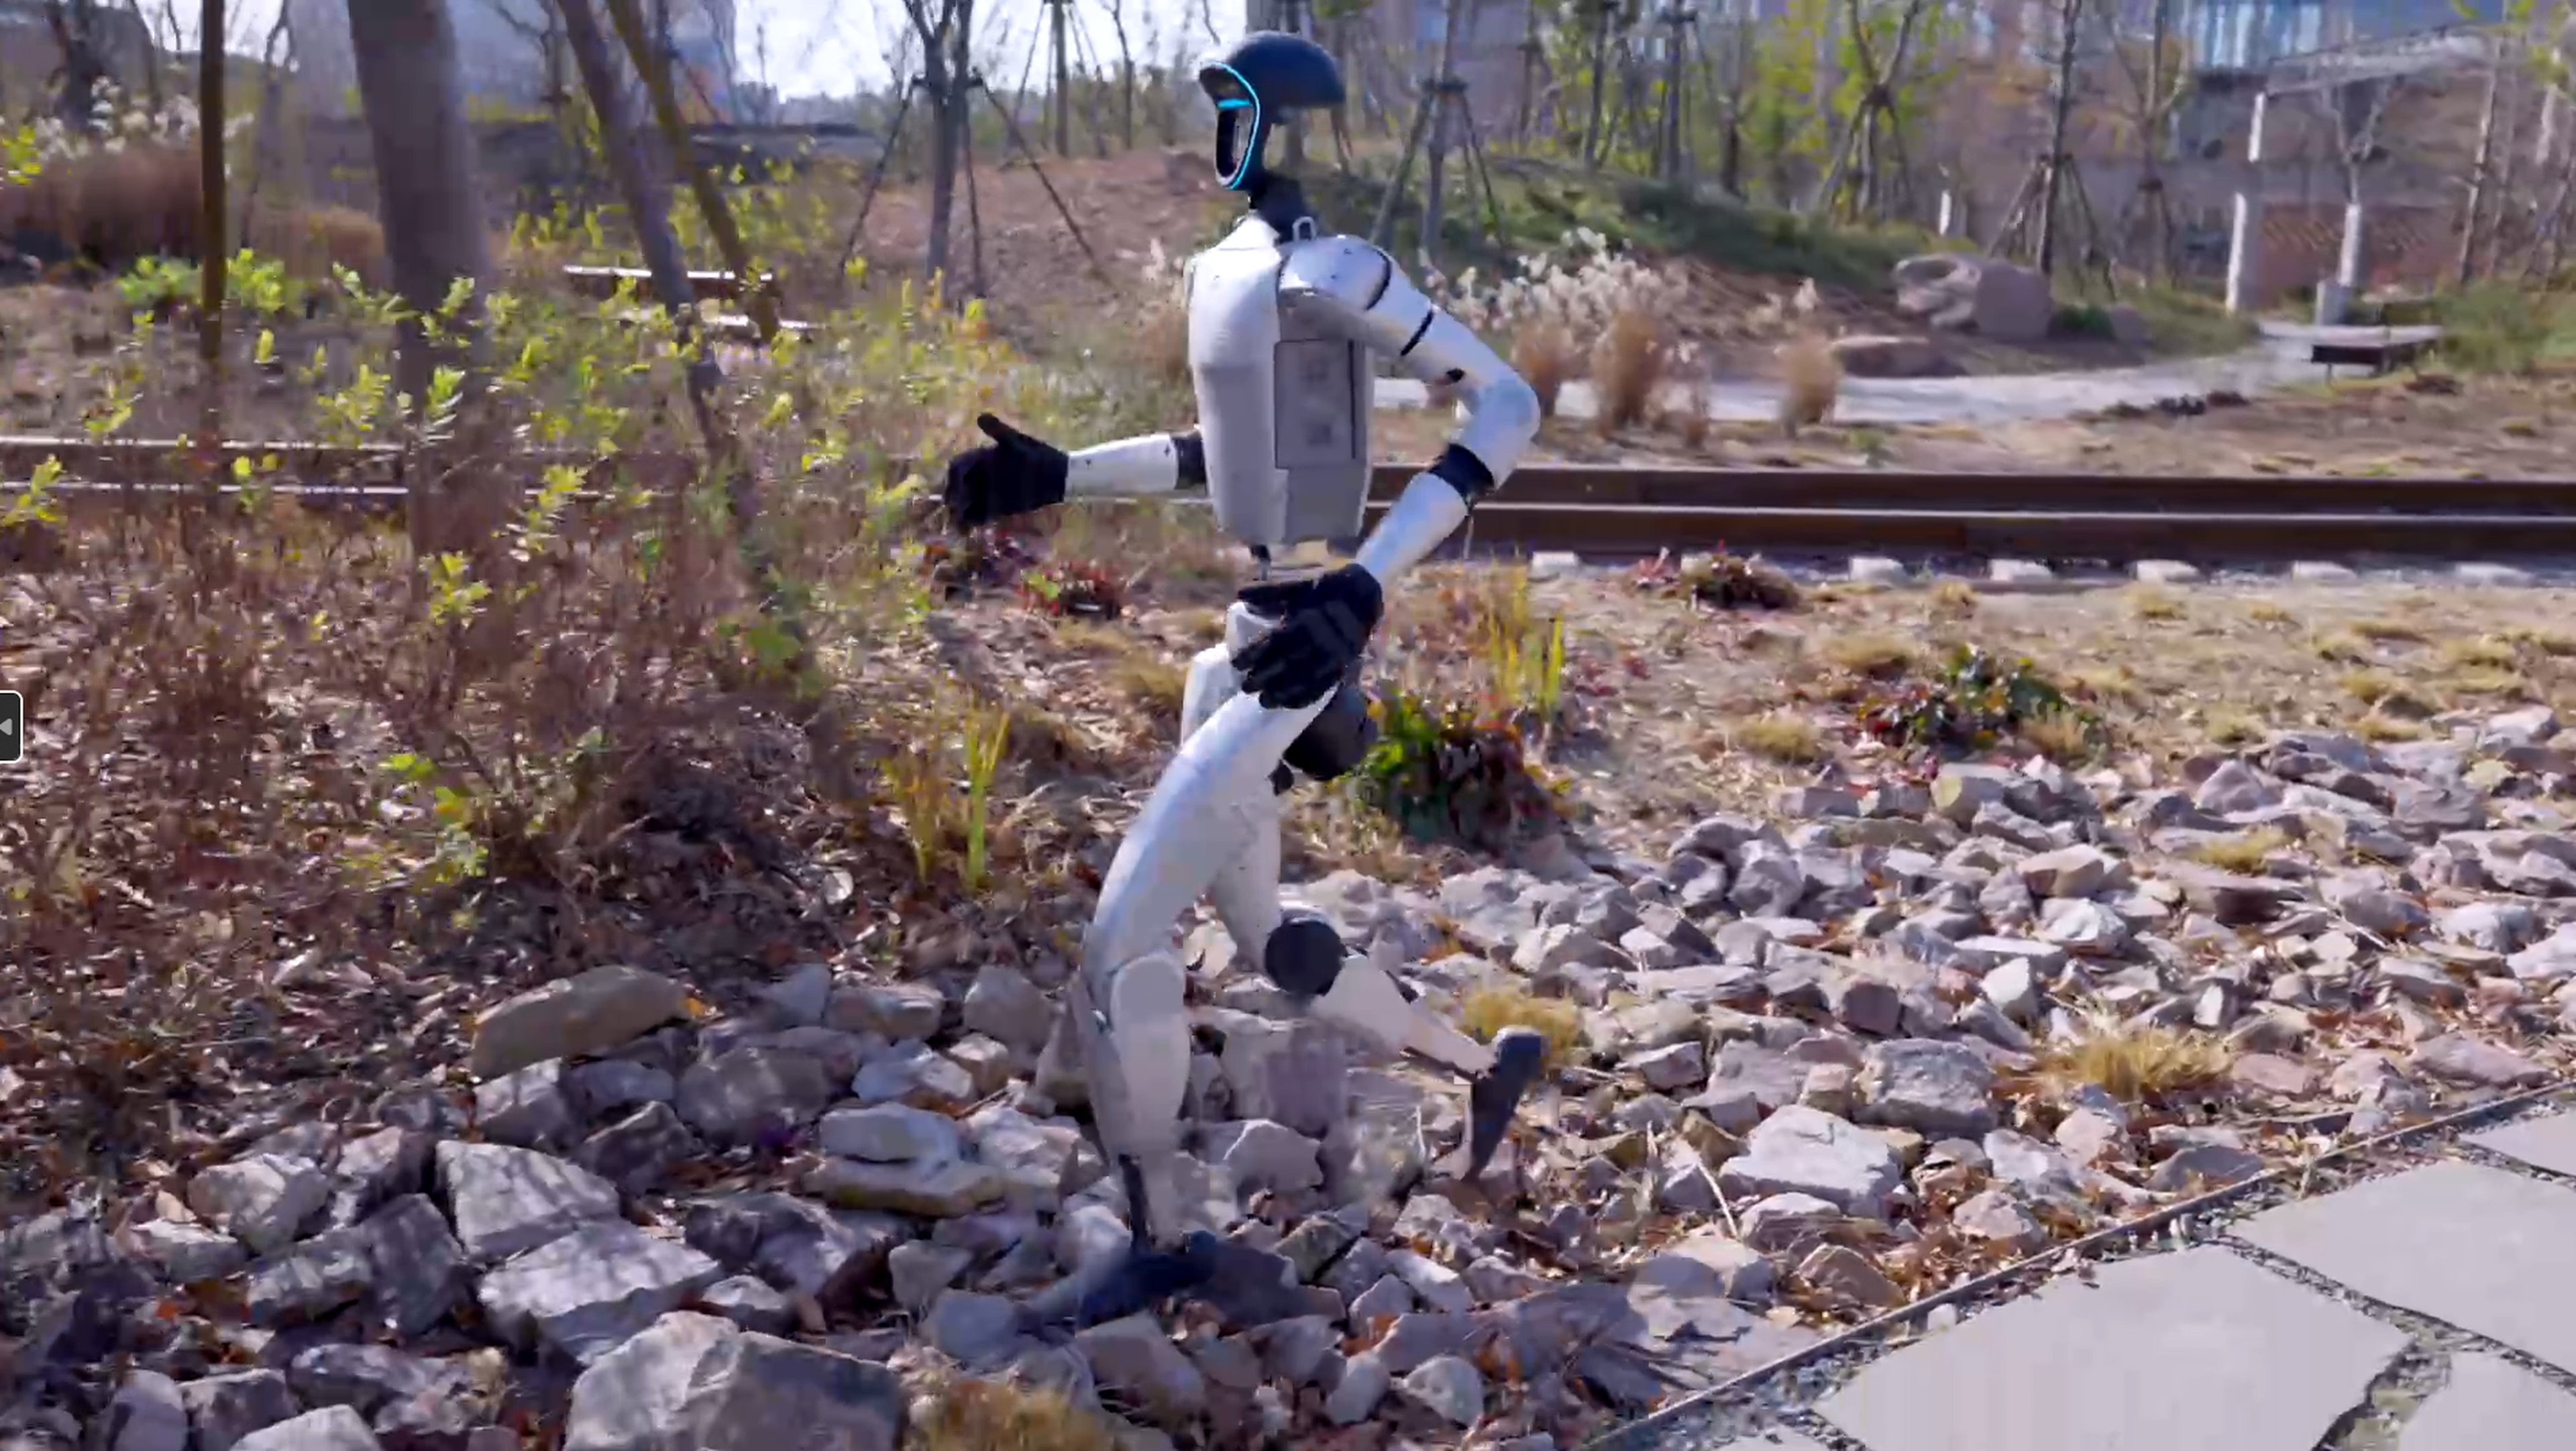
Der G1 EDU U3 eignet sich für Sekundärentwicklung, bei der Wahrnehmung, Bewegung und Greifen zusammengeführt werden. Typische Themen sind humanoide Lokomotion, Gleichgewichtsregelung, KI-gestützte Objekterkennung, Teleoperation und mobile Manipulation. Die Dex3-1-Hände ermöglichen dreifingrige Griffversuche; die Handgelenkkameras liefern Bilddaten nahe am Arbeitsbereich. Gegenüber Modellen ohne angetriebene Hände ist der U3 stärker auf visuell geführte Manipulation ausgerichtet. Varianten mit taktiler Dex3-1 erfassen zusätzlich Kontaktinformationen über 33 Sensoren je Hand. Andere G1-EDU-Modelle nutzen Fünffinger-Hände, Sehnenhände oder Parallelgreifer. Vor der Bestellung sollten Freiheitsgrade, Handversion, Kameras und Lieferumfang verbindlich geprüft werden.
Schulung und Integration über RBTX
RBTX unterstützt Anwender bei Inbetriebnahme und Integration des Unitree G1 EDU U3 in einen funktionsfähigen Versuchs- oder Demonstrationsaufbau. Dazu gehören Schulungen für Bedienung, Programmierung und sichere Testabläufe sowie die Auswahl zusätzlicher Sensorik, Rechenhardware und Schutzkomponenten. Bei Anwendungen mit den Dex3-1-Händen kann RBTX Greifobjekte, Bewegungsräume, Kamerapositionen und Software-Schnittstellen abstimmen. Im Integrationsprojekt werden Roboter, Handsteuerung, Bildverarbeitung, Netzwerk und Anwendung als Gesamtsystem betrachtet. So lassen sich Funktionsumfang, Verantwortlichkeiten und Abnahmekriterien früh festlegen. Kraftgrenzen, Kollisionsräume, Not-Halt-Konzept und sichere Rückzugsbewegungen werden in der Konzeptphase berücksichtigt.
Low Cost Lösungen erstellt mit RBTX
Buchen Sie einen kostenlosen Videocall mit unseren Experten